Русь-Бейкери
Контроль простоев линии
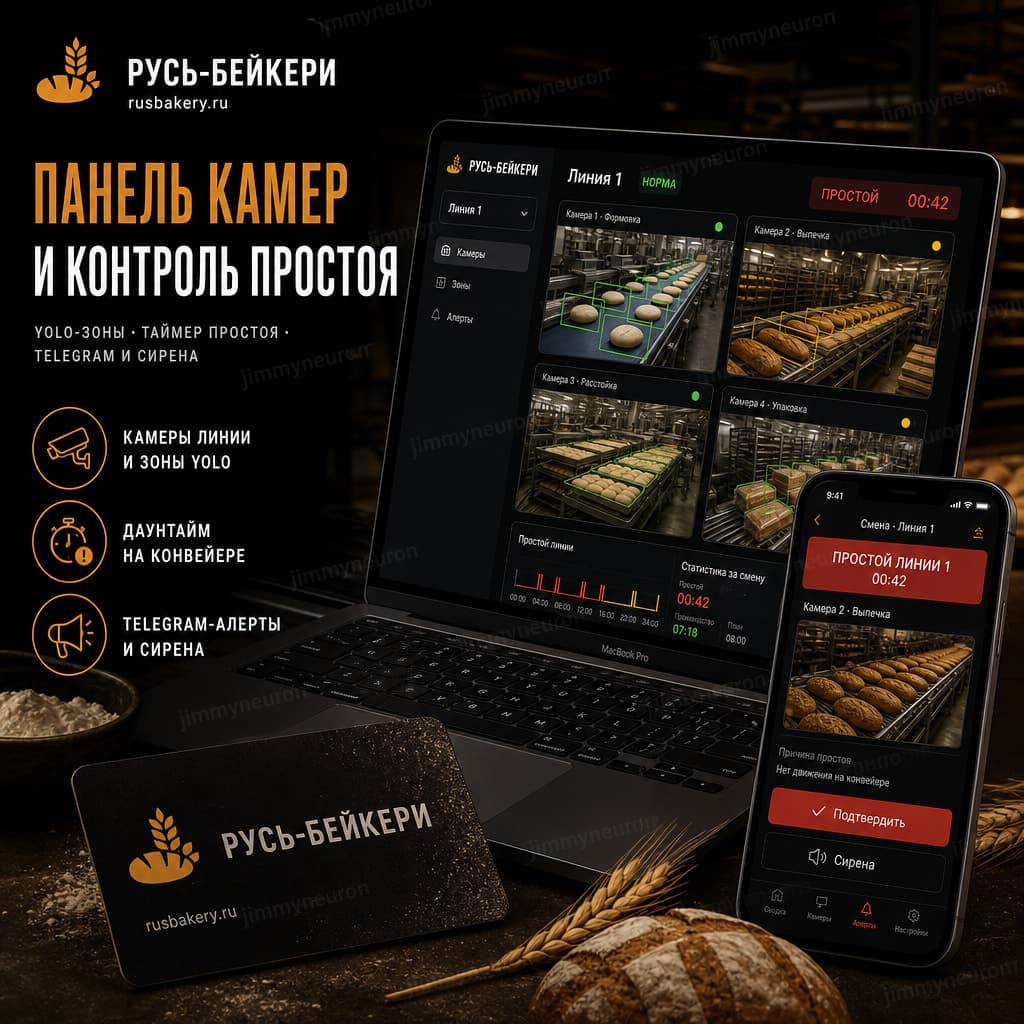
Система умных камер на производственной линии: зоны контроля, таймеры простоя, алерты в Telegram и светозвуковой маяк - чтобы простой теста и линии ловили в момент, а не по списаниям в конце смены.
Русь-Бейкери
Клиент
простои линии №1
Сценарий
2–4 × IP67
Камеры
550–650 тыс. ₽
Пакет клиенту
edge + локальный UI
Контур
- 01 · Клиент
«Русь-Бейкери» (International Bakery Corporation) - производитель замороженных хлебобулочных изделий европейского качества: более 96 SKU для кафе, пекарен, отелей и ресторанов.
- 02 · Задача
Простои линии и потери теста ловят поздно - по факту списаний, а не в момент события.
- 03 · Решение
Спроектировали и внедряем контур: промышленные IP-камеры IP67, PoE, edge-вычислитель с GPU, детекция зон на YOLO, бизнес-логика таймеров, Telegram-алерты, локальный дашборд начальника смены и реле сирены.
- 04 · Результат
Собрана смета и архитектура пилота «Система видеоаналитики контроля простоев производственной линии №1» под условия цеха (влажность, мука).
Русь-Бейкери: видеоаналитика простоев линии
О клиенте
«Русь-Бейкери» (International Bakery Corporation) - производитель замороженных хлебобулочных изделий европейского качества: более 96 SKU для кафе, пекарен, отелей и ресторанов. Сайт: rusbakery.ru. На линии критичны простои и потери сырья - ручной контроль камер не успевает за сменой.
С какой задачей пришли
- Простои линии и потери теста ловят поздно - по факту списаний, а не в момент события
- Влажный цех, мука в воздухе: нужны камеры IP67, не «офисные»
- Свет, блики металла и разная спецодежда - модель нельзя писать «из головы»
- Нужен не только журнал: алерт смене + физическая сирена на участке
Железо под цех
2–4 уличные IP-камеры в металлическом корпусе (IP67, Hikvision / HiWatch, RTSP), коммутатор PoE, экранированная трасса и edge-вычислитель с дискретной NVIDIA для инференса. Отдельно - светозвуковой маяк 12V и реле. Machine Vision «лабораторного» класса не нужен: профессиональные IP при правильном ракурсе закрывают пилот.
CV и бизнес-логика
Захват RTSP в Python/OpenCV, зоны (Zone Detection) на базе YOLOv8/v10, таймеры: «нет движения в зоне A X минут AND объект на конвейере B неподвижен → алерт». Уведомления в Telegram и сигнал на реле сирены через USB/COM.
Дашборд смены
Локальный веб-интерфейс (Streamlit или FastAPI + React): логи простоев, статусы зон, кнопка сброса сирены для начальника смены - без облака обязательным условием.
Аудит и полевая калибровка
Предпроект: 1–2 дня записи реального поведения на линии. Офисные симуляции сбоев (перекрытие камеры, обрыв, ложные). Полевые тесты в цеху: пороги, чтобы сирена не срабатывала, когда человек отошёл на 10 секунд.
Монтаж и пусконаладка
Физический монтаж трасс и кронштейнов - подряд слаботочки. Настройка софта, линков, ракурсов и финальный прогон - команда JimmyNeuron.
Как это работает
Сценарий пользователя
- Смена видит простой как событие, а не «разбор вечером»
- Алерт в Telegram + маяк на участке
- Начальник смены сбрасывает сирену и смотрит лог в дашборде
Сценарий команды / админа
- Камеры отдают RTSP на edge-узел
- Модель считает зоны и таймеры простоя
- Триггер → Telegram + реле сирены; события в журнале
Технологии
- Камеры
- IP67 Hikvision / HiWatch · RTSP · PoE
- CV
- YOLOv8/v10 · OpenCV · Zone Detection
- Edge
- мини-ПК + NVIDIA · локальный инференс
- Алерты
- Telegram · реле · светозвуковой маяк
- UI
- дашборд смены (Streamlit / FastAPI)
Срок: пилот: аудит → разработка → полевая калибровка
Результат и бизнес-эффект
Собрана смета и архитектура пилота «Система видеоаналитики контроля простоев производственной линии №1» под условия цеха (влажность, мука). В коммерческом предложении клиенту - пакет 550–650 тыс. ₽ под ключ: железо, CV-софт, аудит на реальных кадрах, монтаж и пусконаладка. Внутри контура - edge-инференс, зоны YOLO, Telegram и физическая сирена. Пилот внедряется на линии №1; после метрик - масштаб на другие участки.
Наши предположения по эффекту
Это оценочная модель JimmyNeuron на основе типовых внедрений и логики сценария - не подтверждённые клиентом KPI и не гарантия результата. Реальные цифры появляются после пилота с замером «до/после».
Снижение потерь при раннем алерте смены
Списания теста / брак от простоя
Если простой ловят в минуты, а не по итогу смены, меньше шанс передержать тесто и списать партию. Точная экономия — после пилота на их метриках списаний.
Минуты вместо «когда заметили глазами»
Время реакции мастера
Сирена + Telegram убирают зависимость от того, смотрит ли кто-то монитор VMS. Эффект измерим сравнением mean-time-to-react до/после пилота.
Подойдёт, если вам нужно
Часто задаваемые вопросы
Вопросы по этому типу проектов, те же, что задают перед стартом похожей разработки.
Нужны новые камеры?
Не всегда. Если камера видит нужную зону и отдаёт RTSP-поток, работаем с ней. Во влажный цех с мукой обычно ставим промышленные IP67: офисные там быстро выходят из строя. Железо в смете идёт отдельной строкой.
Сирена не будет выть на каждый перекур?
Пороги подбираем на живой смене: сколько зона может пустовать без последствий и что должно происходить одновременно. Человек отошёл на 10 секунд — это не простой.
Видео уходит в интернет?
Нет. Модель работает на вычислителе в цехе, дашборд — в локальной сети. Наружу уходит только текст алерта, если вы выбрали Telegram. Людей по лицам система не узнаёт: ей важно, есть ли кто-то в зоне.
Сколько стоит пилот?
От 500 000 ₽. Точную сумму считаем после оценки за 1–2 дня: сколько камер, нужны ли новые, какие условия в цехе, кто делает монтаж. Дальше стоимость считаем по задаче и часам.
Нужен такой же пилот на линии?
Опишите цех, число камер и что считать простоем - за 1–2 дня вернём вилку, архитектуру и критерии успеха. Смотрите также направление компьютерного зрения.
МОНСУРОВИЧ
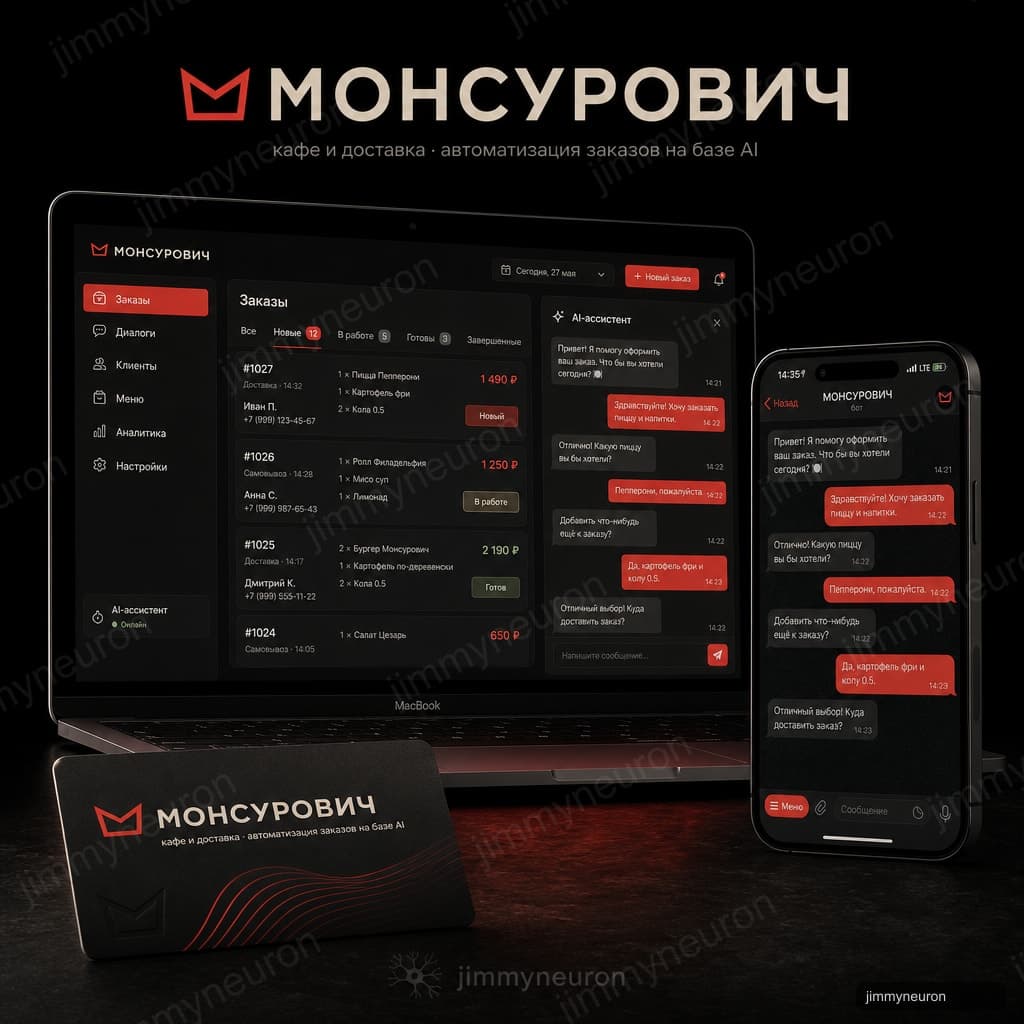
Автоматизация заказов для сети ресторанов
VK-бот с ИИ-агентом: заказ из диалога сразу на кухню и в кассу. Сеть из трёх точек доставки.
ФАВОРИТ
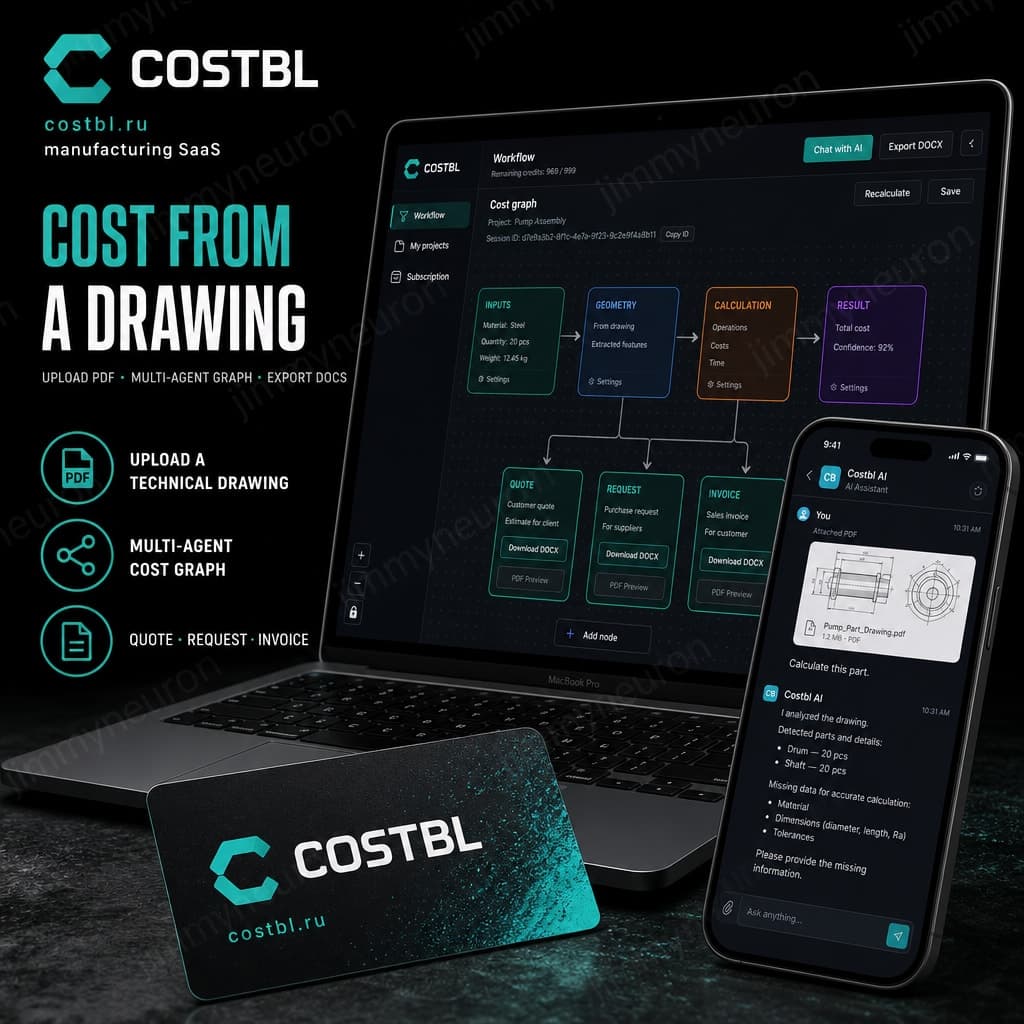
Costbl - проектирование ИИ-архитектуры расчёта себестоимости
Загрузка чертежа, мультиагентный расчёт и пакет документов. Больше пяти месяцев, два этапа.
ХМЛ
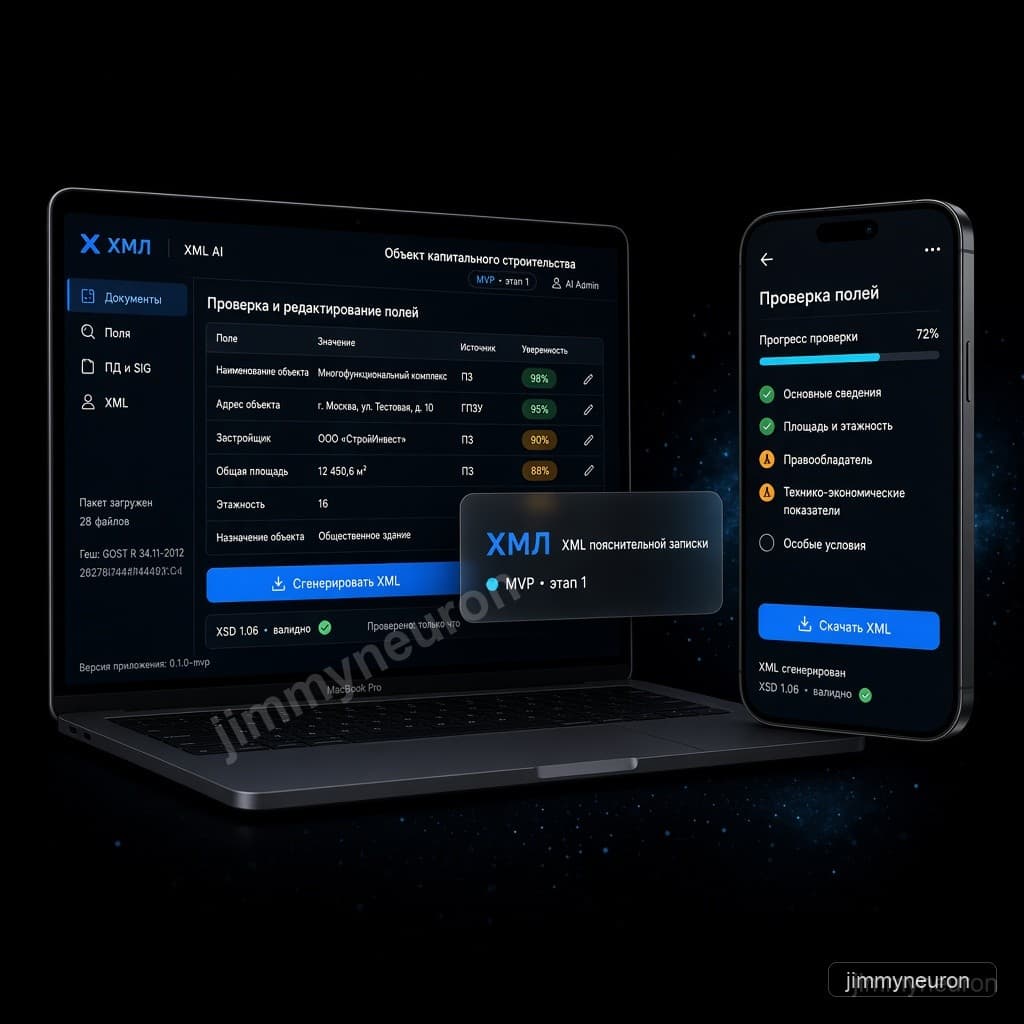
ХМЛ - XML пояснительной записки
MVP: комплект стройдокументов → OCR/ИИ-поля → ПД+SIG → валидный XML пояснительной записки. Этап 1 из 4.